Antarmuka ADC dan MK: metode koneksi
31-07-2026
- Antarmuka ADC dan MK: metode koneksi dalam sistem kontrol modern
- Prinsip dasar komunikasi antara ADC dan mikrokontroler
- Analisis rinci antarmuka serial: SPI, I2C dan modifikasinya
- Antarmuka paralel: ketika kecepatan lebih penting daripada sumber daya
- Pertimbangan Implementasi Praktis: Pelacakan Sinyal dan Integritas
- Analisis komparatif metode koneksi: tabel pilihan
- Kesalahan koneksi umum dan metode untuk menghilangkannya
- Pengalaman teknik dan rekomendasi praktis untuk seleksi
- Implementasi perangkat lunak: dari register hingga driver
- Prospek pengembangan antarmuka pada tahun 2026 dan seterusnya
- Pertanyaan yang sering diajukan (FAQ)
- Kesimpulan dan rekomendasi implementasi
Antarmuka ADC dan MK: metode koneksi dalam sistem kontrol modern
Antarmuka ADC dan MCU: Konektivitas adalah elemen penting dari arsitektur sistem akuisisi data apa pun yang memerlukan konversi sinyal analog menjadi kode digital untuk diproses selanjutnya oleh mikrokontroler. Pada tahun 2026, dengan meningkatnya tuntutan terhadap laju pengambilan sampel dan efisiensi energi sensor industri, pilihan protokol komunikasi secara langsung memengaruhi keakuratan pengukuran dan stabilitas seluruh perangkat. Metode komunikasi utama termasuk bus paralel, antarmuka serial SPI, I2C, serta protokol berkecepatan tinggi khusus seperti JESD204B. Pengorganisasian lapisan fisik dan pertukaran data logis yang benar memungkinkan Anda meminimalkan tingkat kebisingan, mengurangi konsumsi energi, dan memastikan transmisi hasil konversi yang andal bahkan dalam kondisi interferensi elektromagnetik yang kuat dalam produksi.
Prinsip dasar komunikasi antara ADC dan mikrokontroler
Interaksi antara konverter analog-ke-digital (ADC) dan mikrokontroler (MC) didasarkan pada kebutuhan untuk menyinkronkan proses pengambilan sampel, konversi, dan pembacaan data. Seorang insinyur pengembangan perlu memahami bahwa antarmuka bukan hanya sekumpulan kabel, namun mekanisme jabat tangan kompleks yang mengontrol aliran informasi. Saat merancang node antarmuka, faktor kuncinya adalah keseimbangan antara kecepatan transfer data dan jumlah pin MC yang digunakan.
Secara tradisional, semua antarmuka ADC dan MK: metode koneksi dibagi menjadi dua kelompok besar: paralel dan serial. Antarmuka paralel, seperti bus data lebar 8-, 12-, atau 16-bit klasik, memberikan throughput maksimum per siklus jam, tetapi memerlukan sejumlah besar port I/O mikrokontroler. Hal ini sering menjadi hambatan ketika menggunakan MCU kompak dengan jumlah pin terbatas. Antarmuka serial, sebaliknya, menghemat sumber daya MK dengan mengirimkan data sedikit demi sedikit, tetapi memberlakukan batasan pada frekuensi pengambilan sampel maksimum.
Dari sudut pandang fisika proses, penting untuk memperhitungkan impedansi jalur komunikasi. Untuk aplikasi berkecepatan tinggi, panjang jejak PCB harus diminimalkan untuk menghindari pantulan sinyal dan crosstalk. Hal ini terutama berlaku untuk sinyal diferensial yang digunakan dalam standar modern. Kesalahan pada ground routing (GND) antara bagian analog dan digital pada rangkaian dapat menimbulkan gangguan kuantisasi yang tidak dapat dihilangkan dengan filter perangkat lunak.
Peran sinyal pencatatan jam kerja dan kontrol
Terlepas dari protokol yang dipilih, ada sinyal kontrol universal yang diperlukan agar kombinasi ADC-MK berfungsi dengan benar:
- CS (Pilihan Chip) / SS (Pilihan Budak):sinyal pemilihan chip yang mengaktifkan antarmuka ADC tertentu.
- SCLK (Jam Serial):sinyal clock yang dihasilkan oleh master (biasanya mikrokontroler) yang menentukan bit rate.
- SDO/SDI (Keluaran/Masukan Data Seri):jalur data. Beberapa konfigurasi menggunakan komunikasi dupleks penuh.
- DRDY/DATA SIAP:sinyal interupsi kritis yang memberi tahu MCU bahwa data baru telah siap. Mengabaikan sinyal ini dan melakukan polling dalam satu loop sering kali mengakibatkan hilangnya sampel pada frekuensi tinggi.
- CONVST (Konversi Mulai):sinyal pemicu konversi yang memungkinkan sinkronisasi pengambilan sampel beberapa ADC secara bersamaan.
Pengalaman menunjukkan bahwa kesalahan desain yang paling umum adalah pengaturan polaritas jam dan fase pembacaan data yang salah. Dalam spesifikasi pabrikan yang berbeda (TI, Analog Devices, Maxim Integrated), parameter ini mungkin berbeda, yang memerlukan studi diagram waktu yang cermat sebelum mulai menulis driver.
Analisis rinci antarmuka serial: SPI, I2C dan modifikasinya
Saat ini, standar dominan untuk menghubungkan ADC berkecepatan menengah dan tinggi adalah SPI (Serial Peripheral Interface). Popularitasnya karena kemudahan implementasi, kecepatan tinggi, dan tidak memerlukan prosedur arbitrase bus yang rumit seperti khas I2C.
Antarmuka SPI: fitur arsitektur dan aplikasi
Standar SPI menggunakan empat jalur: MOSI, MISO, SCLK dan CS. Untuk ADC, jalur MOSI sering tidak digunakan jika perangkat hanya berisi data, sehingga menyederhanakan rangkaian menjadi tiga kabel ditambah ground. Throughput SPI secara teoritis hanya dibatasi oleh kecepatan MCU dan kualitas routing board. Mikrokontroler modern mendukung frekuensi clock hingga 50-100 MHz, yang memungkinkan servis ADC dengan resolusi 16-24 bit dengan kecepatan pengambilan sampel ratusan kilohertz.
Aspek penting adalah mode pengoperasian SPI. Ada empat mode (Mode 0-3) yang menentukan tepi sinyal clock tempat data diubah, dan tepi tempat data dibaca. Kebanyakan ADC menggunakan Mode 0 atau Mode 3, namun kesalahan dalam pemilihan mode mengakibatkan kurangnya komunikasi atau pembacaan data yang rusak. Selain itu, banyak ADC modern mendukung fungsi SPI tingkat lanjut, seperti rantai daisy (koneksi kaskade), ketika beberapa konverter dihubungkan secara seri ke satu saluran SPI MCU, mentransmisikan data melalui satu sama lain. Ini secara signifikan menghemat pin mikrokontroler dalam sistem akuisisi data multi-saluran.
Antarmuka I2C: aplikasi khusus dalam tugas berkecepatan rendah
Antarmuka I2C (Inter-Integrated Circuit) lebih jarang digunakan untuk menghubungkan ADC cepat karena keterbatasan kecepatan (mode standar hingga 100 kbit/s, mode cepat hingga 400 kbit/s, mode kecepatan tinggi hingga 3,4 Mbit/s). Namun, untuk sinyal yang berubah secara perlahan seperti suhu, tegangan suplai, atau pembacaan sel beban dengan tingkat pembaruan yang rendah, I2C tetap menjadi pilihan utama karena kemampuannya untuk menghubungkan beberapa perangkat ke dua kabel (SDA, SCL) tanpa jalur pilihan tambahan.
Saat menggunakan I2C untuk ADC, kapasitansi bus harus diperhitungkan. Jalur komunikasi yang panjang meningkatkan waktu naik sinyal, yang dapat menyebabkan kesalahan pada kecepatan tinggi. Perlu juga diingat tentang pengalamatan: setiap ADC harus memiliki alamat unik di bus, yang terkadang membatasi jumlah perangkat dengan jenis yang sama dalam sistem jika pabrikan belum menyediakan kemampuan untuk mengubah alamat melalui pin eksternal.
Antarmuka berkecepatan tinggi khusus
Untuk aplikasi digitalisasi RF, video, atau ultrasound yang laju pengambilan sampelnya melebihi 10-20 MSPS (sampel per detik), SPI standar menjadi tidak mencukupi. Antarmuka seperti LVDS (Sinyal Diferensial Tegangan Rendah) dan standar JESD204B/C digunakan di sini.
JESD204B adalah antarmuka serial kecepatan data tinggi yang menggunakan pasangan diferensial. Hal ini memungkinkan transfer data dengan kecepatan beberapa gigabit per detik, menghilangkan kebutuhan akan beberapa jalur paralel dan mengurangi kebisingan peralihan. Penerapan dukungan JESD204B memerlukan transceiver khusus dan logika penyelarasan jalur yang kompleks di mikrokontroler atau FPGA.
Antarmuka paralel: ketika kecepatan lebih penting daripada sumber daya
Meskipun ada kecenderungan ke arah miniaturisasi, antarmuka paralel tetap diminati di segmen industri elektronik tertentu. Alasan utama penggunaannya adalah determinisme waktu akses data. Dalam mode paralel, semua bit kata data (misalnya 16 bit) muncul di bus secara bersamaan.
Hal ini menghilangkan penundaan yang terkait dengan transmisi bit serial dan memungkinkan mikrokontroler membaca hasil konversi dalam satu siklus jam bus. Solusi seperti ini sering ditemukan pada pengontrol atau sistem industri lama yang menggunakan memori eksternal untuk menyangga data sebelum diproses. Namun, harga yang harus dibayar untuk kecepatan adalah kompleksitas perutean PCB: penting untuk memastikan bahwa panjang semua kabel pada bus data sama untuk menghindari distorsi sinyal, yang dapat menyebabkan kesalahan pembacaan bit tingkat rendah atau tinggi.
Selain itu, bus paralel menciptakan tingkat interferensi elektromagnetik yang signifikan karena banyaknya keluaran yang berpindah secara bersamaan. Hal ini memerlukan perlindungan yang hati-hati dan penggunaan papan multilapis dengan lapisan tanah khusus. Dalam desain modern, antarmuka paralel sering digantikan oleh antarmuka serial berkecepatan tinggi (LVDS/JESD), jika arsitektur MCU mengizinkannya.
Pertimbangan Implementasi Praktis: Pelacakan Sinyal dan Integritas
Memilih antarmuka yang logis hanyalah setengah dari perjuangan. Implementasi fisik dari koneksi antara ADC dan MCU sering kali menentukan keakuratan akhir sistem. Bagian analog dari rangkaian sangat sensitif terhadap gangguan digital yang dihasilkan oleh jalur data dan sinyal jam.
Pembagian lahan dan nutrisi
Rekomendasi klasik untuk memisahkan lahan analog (AGND) dan digital (DGND) masih relevan, namun pendekatan penerapannya telah berkembang. Dalam IC sinyal campuran modern, produsen sering merekomendasikan penggabungan ground tepat di bawah paket ADC, untuk menghindari terciptanya “jembatan” dan diskontinuitas pada bidang ground yang dapat berfungsi sebagai antena. Aturan utama: Arus balik digital tidak boleh mengalir melalui zona analog.
Panjang rute dan koordinasi
Untuk antarmuka dengan frekuensi clock di atas 10-20 MHz, jalur transmisi perlu dipertimbangkan sebagai elemen terdistribusi. Jika panjang jejak melebihi 1/10 panjang gelombang sinyal, pengukuran pencocokan impedansi menjadi wajib. Untuk pasangan diferensial (LVDS, USB, Ethernet), impedansi diferensial (biasanya 90 atau 100 ohm) dan simetri kabel sangat penting.
Aturan praktis teknik: pertahankan garis jam sesingkat mungkin dan kelilingi dengan poligon bumi. Hindari menjalankan jalur data ADC di dekat sumber kebisingan frekuensi tinggi, seperti peralihan catu daya atau jalur kendali motor.
Filtrasi Daya
Setiap pin catu daya ADC dan tegangan referensi harus diblokir dengan kapasitor kecil (0,1 µF - 1 µF), yang terletak sedekat mungkin dengan pin sirkuit mikro. Untuk aplikasi presisi tinggi, disarankan untuk menggunakan penyaringan multi-tahap dengan butiran ferit untuk mengisolasi catu daya analog dari gangguan digital yang berjalan di sepanjang bus daya MCU.
Analisis komparatif metode koneksi: tabel pilihan
Untuk menyederhanakan tugas memilih antarmuka yang optimal, kami menyediakan tabel perbandingan karakteristik utama solusi populer. Data tersebut relevan untuk tugas-tugas industri pada tahun 2026.
| Parameter | SPI | I2C | Paralel | LVD/JESD204B |
|---|---|---|---|---|
| Maks. kecepatan transmisi | Tinggi (hingga 50+ MHz) | Rendah/Sedang (hingga 3,4 Mbps) | Sangat tinggi (tergantung ban) | Ekstrim (Gbps) |
| Jumlah pin MK | 3-4 per perangkat | 2 untuk seluruh bus | 8-16 + kontrol | 2-4 pasang per saluran |
| Telusuri kompleksitas | Rata-rata | Rendah | Tinggi (panjang yang cocok) | Sangat tinggi (pasangan diferensial) |
| Imunitas interferensi | Sedang (unipolar) | Rata-rata | Rendah (banyak garis) | Tinggi (diferensial) |
| Aplikasi Khas | pesta prom. sensor, audio, akuisisi data umum | Sensor lambat, pemantauan | Sistem lama, FPGA | RF, Video, USG |
| Biaya penjualan | Rendah | Rendah | Rata-rata | Tinggi (memerlukan MCU/FPGA yang kuat) |
Tabel tersebut menunjukkan bahwa untuk sebagian besar tugas otomasi industri, di mana frekuensi pengambilan sampel berkisar antara 1 kHz hingga 1 MHz, antarmuka SPI adalah “rata-rata emas”. Ini memberikan kecepatan yang cukup, mudah untuk di-debug, dan tidak memerlukan keterampilan penelusuran yang eksotik. Peralihan ke JESD204B hanya dibenarkan jika volume data melebihi kemampuan SPI, dan anggaran proyek memungkinkan penggunaan komponen yang mahal.
Kesalahan koneksi umum dan metode untuk menghilangkannya
Bahkan dengan pilihan antarmuka yang tepat, implementasi sistem mungkin mengalami masalah. Analisis kegagalan proyek industri mengungkapkan sejumlah kesalahan yang berulang.
Masalah: Pembacaan dan lonjakan tidak stabil
Alasan:Seringkali hal ini disebabkan oleh decoupling daya yang buruk atau interferensi dari jalur digital ke input analog. Mungkin juga kabel tidak terlindung jika sensor ditempatkan jauh.
Solusi:Periksa bentuk gelombang pada input ADC dengan osiloskop. Pastikan amplitudo kebisingan tidak melebihi bobot bit terkecil (LSB). Tambahkan filter RC ke input analog. Gunakan kabel twisted pair untuk mengirimkan sinyal dari sensor.
Masalah: Kehilangan data pada tingkat pengambilan sampel yang tinggi
Alasan:Mikrokontroler tidak dapat memproses interupsi atau membaca data dari register SPI lebih cepat daripada yang dihasilkan ADC. Ini adalah kesalahan umum saat menggunakan polling dan bukan interupsi DRDY.
Solusi:Beralih ke pemrosesan data melalui DMA (Direct Memory Access). Konfigurasikan MK sehingga pengontrol DMA secara otomatis mengambil data dari register SPI ke buffer memori tanpa partisipasi inti prosesor. Hal ini membebaskan sumber daya MK untuk tugas-tugas lain.
Masalah: Pergeseran fase dan data buruk di SPI
Alasan:Mode SPI (CPOL/CPHA) tidak cocok antara pengaturan MCU dan persyaratan ADC. Terkadang masalahnya terletak pada terlalu banyak kapasitansi garis yang menghaluskan tepi sinyal clock.
Solusi:Pelajari dengan cermat Diagram Waktu di lembar data. Coba turunkan frekuensi SPI untuk memeriksa komunikasi. Kurangi panjang jejak atau tambahkan buffer baris.
Pengalaman teknik dan rekomendasi praktis untuk seleksi
Setelah 15 tahun bekerja di bidang elektronik industri, saya sampai pada kesimpulan bahwa perhitungan teoretis seringkali menyimpang dari kenyataan. Misalnya, lembar data dapat menjamin pengoperasian SPI pada frekuensi 20 MHz, tetapi pada perangkat nyata dengan kabel panjang dan konektor murah, komunikasi yang stabil hanya diamati pada 8-10 MHz.
Rekomendasi #1:Selalu berikan margin setidaknya 30-50% untuk kecepatan antarmuka. Jika aplikasi Anda memerlukan 100 kSa/s, pilih ADC dan MCU yang berkemampuan 200-300 kSa/s. Ini akan memberi Anda ruang gerak saat melakukan debug dan meningkatkan akurasi melalui rata-rata.
Rekomendasi #2:Jangan berhemat pada generator jam. Untuk ADC presisi tinggi (24-bit dan lebih tinggi), jitter sinyal jam konversi langsung diterjemahkan menjadi noise. Gunakan osilator kristal dengan noise rendah daripada osilator RC internal mikrokontroler jika akurasi pengukuran penting.
Rekomendasi #3:Saat mengembangkan perangkat lunak driver ADC, pastikan untuk menerapkan mekanisme pemeriksaan integritas data. Cara paling sederhana adalah dengan membaca register ID sirkuit mikro saat startup sistem. Jika MK tidak melihat ID yang diharapkan, berarti sambungan fisik terputus dan pekerjaan selanjutnya tidak ada gunanya.
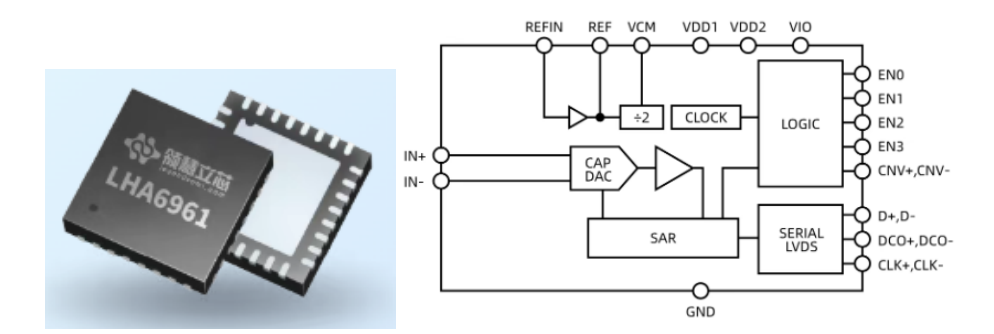
Perlu juga diperhatikan ketidakpastian yang terkait dengan ketersediaan komponen dalam jangka panjang. Pasar semikonduktor berfluktuasi. Saat memilih arsitektur, berikan preferensi pada antarmuka yang didukung oleh berbagai mikrokontroler (STM32, ESP32, PIC, AVR), sehingga jika ADC dihentikan, Anda dapat dengan mudah bermigrasi ke MCU lain tanpa mengerjakan ulang seluruh perangkat keras. Di sinilah pentingnya mitra pemasok yang dapat diandalkan. Misalnya, Wuhan Xinhualong Technologies LLC, yang berbasis di Lembah Optik Tiongkok, telah menyediakan komponen asli kepada para insinyur selama lebih dari 15 tahun, termasuk ADC khusus seri LHA6961 dan ZJC2000, serta prosesor Loongson dan pengontrol LS76928. Sistem kontrol kualitas multi-level dan saluran pasokan langsung dari produsen menghindari risiko pemalsuan dan kekurangan, yang sangat penting ketika merancang sistem industri yang tahan lama.
Implementasi perangkat lunak: dari register hingga driver
Menghubungkan ADC tidak berakhir dengan penyolderan. Tumpukan perangkat lunak memainkan peran penting. Di ekosistem modern (Arduino, PlatformIO, STM32Cube) ada banyak perpustakaan siap pakai. Namun, aplikasi industri sering kali memerlukan driver yang ditulis sendiri yang memberikan waktu respons deterministik.
Algoritma dasar untuk bekerja dengan ADC melalui SPI adalah sebagai berikut:
- Inisialisasi periferal SPI MK (pengaturan frekuensi, mode, urutan bit).
- Konfigurasi register ADC: pengaturan rentang input, mode operasi (tunggal/kontinu), frekuensi sampling.
- Aktivasi konversi (melalui register atau pin CONVST).
- Menunggu sinyal siap (DRDY) melalui interupsi atau polling.
- Membaca kata data melalui SPI.
- Pemrosesan data (penskalaan, pemfilteran, kalibrasi).
Penting untuk mempertimbangkan urutan byte (Big Endian vs Little Endian). Banyak ADC mengirimkan byte paling signifikan terlebih dahulu, sementara beberapa arsitektur MCU mengharapkan sebaliknya. Kesalahan dalam merangkai kata dari dua byte akan menyebabkan pembacaan berubah secara tiba-tiba dan salah.
Prospek pengembangan antarmuka pada tahun 2026 dan seterusnya
Tren pengembangan antarmuka ADC dan MCU bergerak menuju integrasi dan intelektualisasi. ADC dengan antarmuka IO-Link atau Ethernet bawaan menjadi semakin umum, memungkinkan sensor dihubungkan langsung ke jaringan industri, melewati mikrokontroler lokal. Ini adalah konsep IIoT (Industrial Internet of Things), di mana sensor “pintar” itu sendiri mendigitalkan sinyal dan mengirimkannya ke cloud atau sistem SCADA.
Namun, antarmuka SPI dan I2C klasik tidak akan hilang. Mereka akan tetap menjadi standar de facto untuk koneksi intra-sistem dalam perangkat yang mengutamakan biaya dan kesederhanaan. Pengembangan sedang dilakukan untuk meningkatkan kecepatan antarmuka ini dan meningkatkan kekebalan kebisingannya.
Pertanyaan yang sering diajukan (FAQ)
Antarmuka mana yang lebih baik untuk dipilih untuk menghubungkan sel beban?
Untuk sel beban yang beroperasi pada frekuensi rendah (hingga 100 Hz), pilihan terbaik adalah antarmuka SPI yang menggunakan ADC delta-sigma khusus (misalnya, seri HX711 atau ADS12xx). Mereka memberikan resolusi tinggi (24-bit) dan amplifikasi sinyal bawaan, dan SPI membuatnya mudah untuk dihubungkan ke MCU mana pun.
Apakah mungkin menghubungkan beberapa ADC ke satu port SPI?
Ya, ini adalah praktik standar. Setiap ADC harus memiliki jalur pemilihan chip (CS/SS) sendiri, sedangkan jalur jam (SCLK) dan jalur data (MOSI/MISO) dapat digunakan bersama oleh semua perangkat di bus. Hal utama adalah mengontrol sinyal CS secara terprogram, mengakses perangkat satu per satu.
Bagaimana panjang kabel mempengaruhi pengoperasian antarmuka ADC?
Panjang kabel sangat penting untuk antarmuka berkecepatan tinggi. Untuk SPI pada frekuensi di atas 1-2 MHz, panjang kabel tidak boleh melebihi 10-20 cm tanpa menggunakan buffer atau konverter diferensial (RS422/485). Untuk I2C, panjangnya dibatasi oleh kapasitansi bus (biasanya mencapai 1-2 meter pada kecepatan rendah). Untuk jarak yang lebih jauh, pastikan untuk menggunakan konverter level dan standar transmisi diferensial.
Apa yang harus dilakukan jika ADC menghasilkan data yang berisik?
Pertama-tama, periksa kualitas catu daya dan grounding. Pastikan ground analog dan digital dipisahkan dengan benar. Tambahkan kapasitor penyaringan lebih dekat ke pin daya ADC. Jika masalah terus berlanjut, coba turunkan sampling rate atau terapkan filter digital (moving average, median filter) pada kode program MK.
Apakah generator jam eksternal diperlukan untuk ADC?
Tergantung pada persyaratan akurasi. Untuk pengukuran umum, pencatatan jam kerja internal dari MCU atau osilator RC bawaan ADC seringkali sudah cukup. Namun, untuk pengukuran presisi, aplikasi audio, atau sinkronisasi multi-perangkat, osilator kristal jitter rendah eksternal adalah suatu keharusan.
Kesimpulan dan rekomendasi implementasi
Pemilihan dan implementasi koneksi berpasangan yang benarAntarmuka ADC dan MK: metode koneksimenentukan keandalan dan keakuratan seluruh sistem pengukuran. Pada tahun 2026, berbagai alat tersedia bagi para insinyur: dari sensor I2C sederhana hingga aliran gigabit JESD204B. Kunci keberhasilannya terletak pada pemahaman mendalam tentang keseimbangan antara kecepatan, biaya, dan kompleksitas implementasi.
Jangan lupa bahwa tidak ada antarmuka yang sempurna. Ada antarmuka yang optimal untuk tugas spesifik Anda. Saat mendesain, selalu mulai dengan menganalisis kebutuhan sinyal: berapa bandwidth yang dibutuhkan? Resolusi apa yang cukup? Bagaimana kondisi pengoperasiannya? Menjawab pertanyaan-pertanyaan ini akan mempersempit pencarian Anda dan memungkinkan Anda memilih solusi yang paling efektif.
Jika Anda mengalami kesulitan dalam memilih komponen, mengembangkan desain sirkuit, atau menulis driver untuk ADC tertentu, tim kami siap menawarkan saran profesional dan solusi teknis siap pakai. Kami memiliki keahlian elektronik industri dan dapat membantu mengoptimalkan sistem akuisisi data Anda.
→Butuh bantuan dalam memilih ADC atau mendesain antarmuka?
Hubungi kami untuk saran individu dan akses ke database solusi teknis yang telah terbukti.
Dapatkan saran teknis dan katalog solusi